Ir al contenido
Jornadas de Ciencias, Tecnologías e Innovación
  • Ediciones
    • Edición 2025
      • Pósteres 2025
      • Universidad y Desarrollo Sostenible
    • Edición 2024
    • Edición 2023
    • Edición 2022
      • Ciencia al dente
      • Pensamiento Colectivo
      • Pósteres 2022
      • Saber Hacer
    • Edición 2021
      • Pósteres 2021
      • Contenidos 2021
    • Edición 2020
      • Pósteres
      • Contenidos
    • Libros de resúmenes
  • Organizadores
  • Cronograma
Menú Cerrar
  • Ediciones
    • Edición 2025
      • Pósteres 2025
      • Universidad y Desarrollo Sostenible
    • Edición 2024
    • Edición 2023
    • Edición 2022
      • Ciencia al dente
      • Pensamiento Colectivo
      • Pósteres 2022
      • Saber Hacer
    • Edición 2021
      • Pósteres 2021
      • Contenidos 2021
    • Edición 2020
      • Pósteres
      • Contenidos
    • Libros de resúmenes
  • Organizadores
  • Cronograma
Buscar en esta web

Ingenierías, Arquitectura y Tecnologías 2026

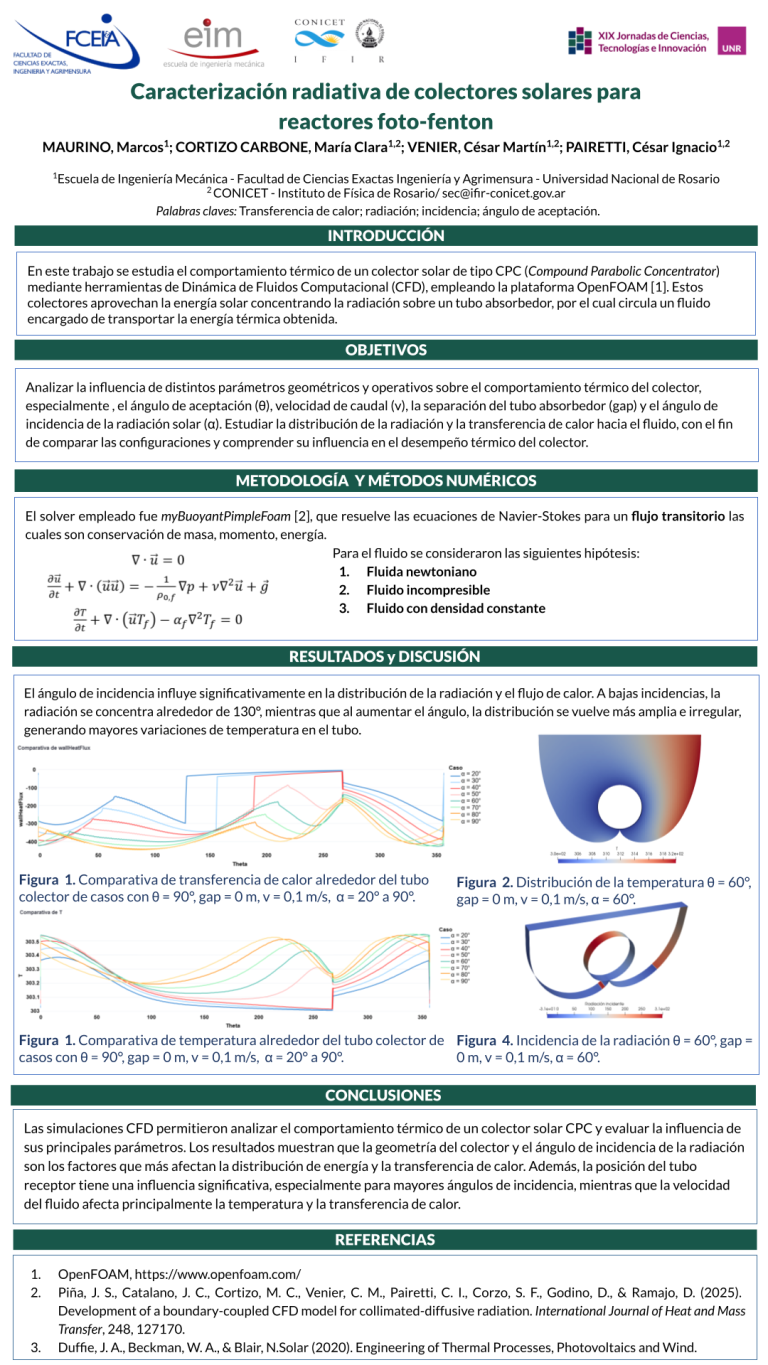
Lee más sobre el artículo CARACTERIZACIÓN DE COLECTORES SOLARES TIPO CPC MEDIANTE DINÁMICA DE FLUIDOS COMPUTACIONAL

CARACTERIZACIÓN DE COLECTORES SOLARES TIPO CPC MEDIANTE DINÁMICA DE FLUIDOS COMPUTACIONAL

MAURINO, Marcos Conrado; CORTIZO CARBONE, Maria Clara; PAIRETTI, Cesar Ignacio;…
Continuar leyendoCARACTERIZACIÓN DE COLECTORES SOLARES TIPO CPC MEDIANTE DINÁMICA DE FLUIDOS COMPUTACIONAL
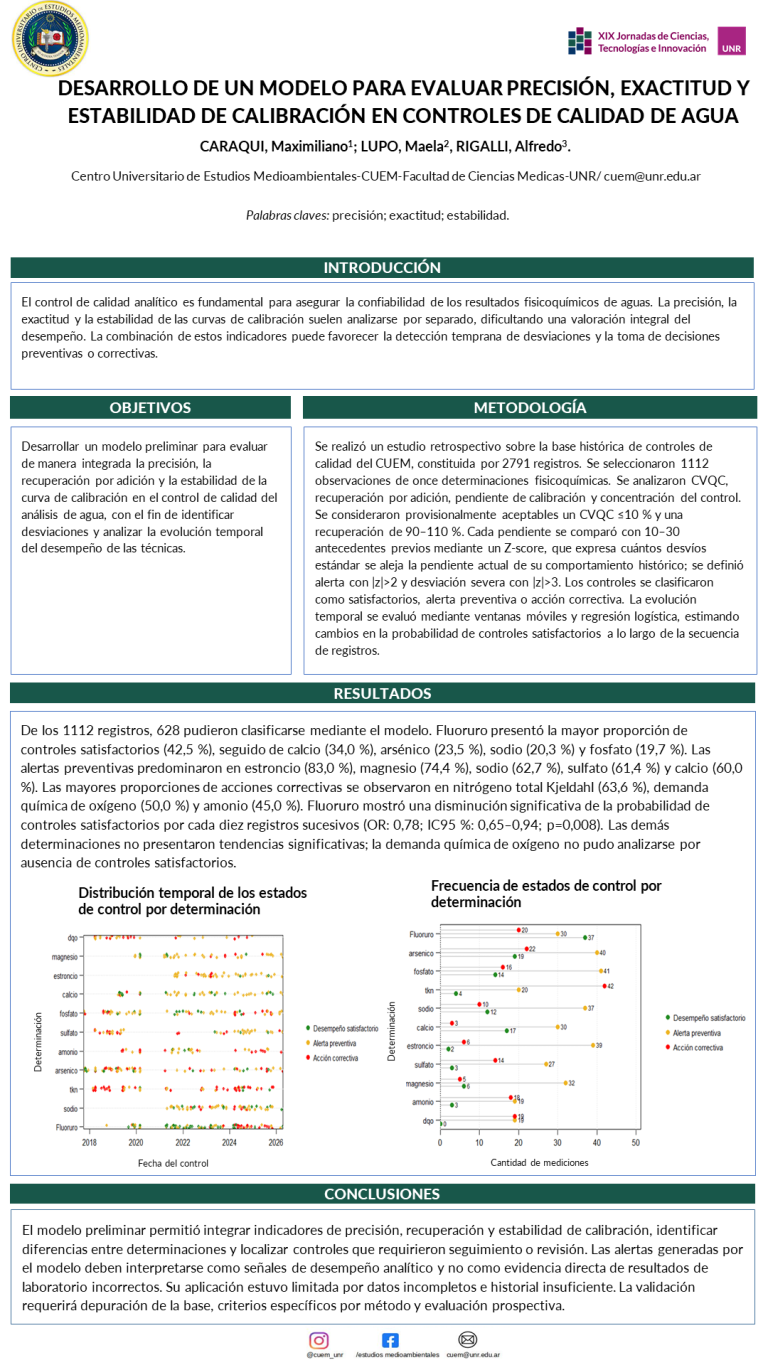
Lee más sobre el artículo DESARROLLO DE UN MODELO PARA EVALUAR PRECISIÓN, EXACTITUD Y ESTABILIDAD DE CALIBRACIÓN EN CONTROLES DE CALIDAD DE AGUA

DESARROLLO DE UN MODELO PARA EVALUAR PRECISIÓN, EXACTITUD Y ESTABILIDAD DE CALIBRACIÓN EN CONTROLES DE CALIDAD DE AGUA

CARAQUI, Maximiliano; RIGALLI, Alfredo; LUPO, Maela Descripción: Se desarrolló un…
Continuar leyendoDESARROLLO DE UN MODELO PARA EVALUAR PRECISIÓN, EXACTITUD Y ESTABILIDAD DE CALIBRACIÓN EN CONTROLES DE CALIDAD DE AGUA
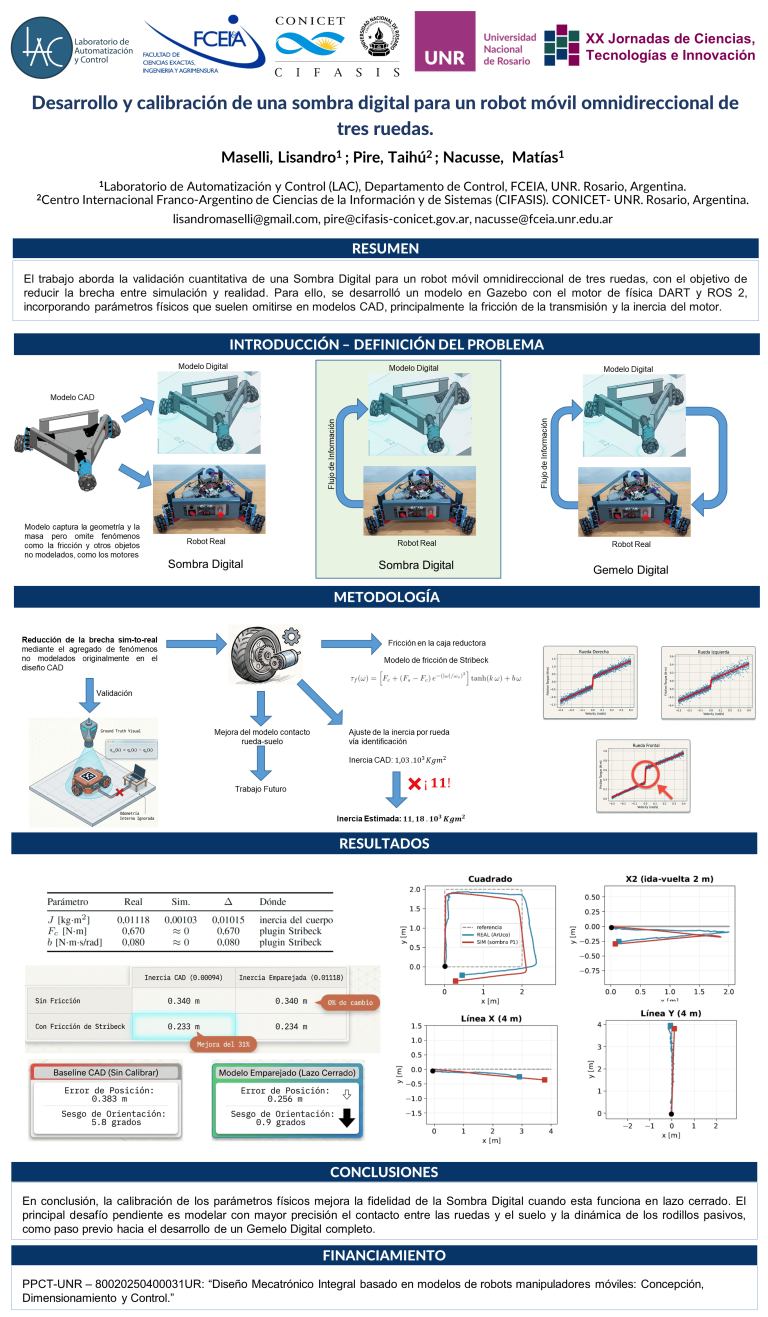
Lee más sobre el artículo Desarrollo y calibración de una sombra digital para un robot móvil omnidireccional de tres ruedas.

Desarrollo y calibración de una sombra digital para un robot móvil omnidireccional de tres ruedas.

MASELLI, Lisandro; PIRE, Taihú; NACUSSE, Matías Descripción: Este trabajo desarrolla…

Continuar leyendoDesarrollo y calibración de una sombra digital para un robot móvil omnidireccional de tres ruedas.

Fin del contenido

No hay más páginas para cargar

← Entradas recientes
Entradas antiguas →
  • Twitter
  • Facebook
  • Instagram
Universidad Nacional de Rosario